
مهندسو جامعة ستانفورد يعلمون المركبة الفضائية أن “تحلم” بطريقها إلى المحطة الفضائية
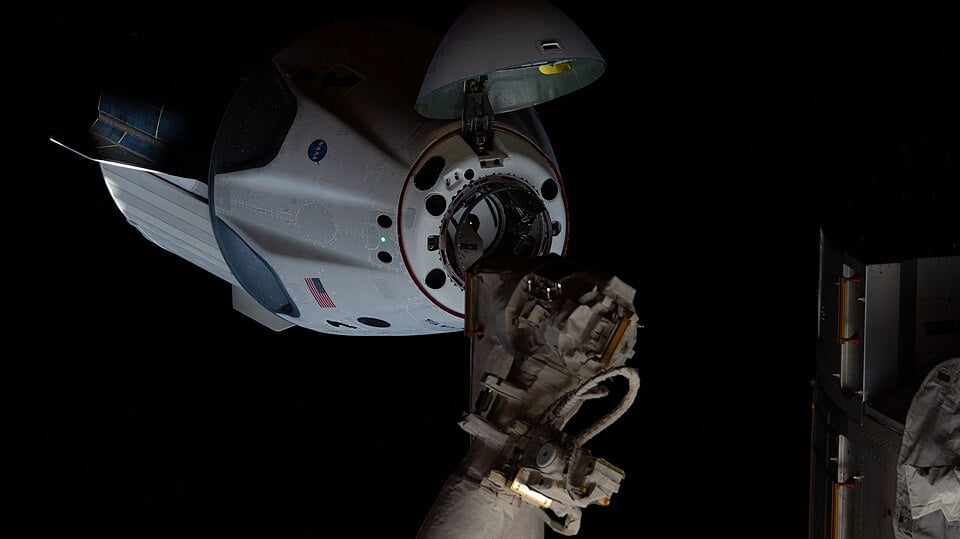
قد يبدو الالتحام بمحطة الفضاء الدولية أمرًا بسيطًا. ومع ذلك، فإن القيام بذلك في الواقع هو عرض لمدى صعوبة الميكانيكا المدارية. إنه يعادل السفر على طريق سريع بسرعة 28000 كم/ساعة ووقوف موازٍ في مرآب مفتوح في مختبر بمليارات الدولارات يسير بنفس السرعة. إذا حاولت زيادة سرعتك للأمام، فإنك تنجرف فعليًا إلى الأعلى، ولا يوجد احتكاك هوائي يبطئ سرعتك بشكل طبيعي. أوه، وإذا ضربت المختبر، فسيموت كل من كان على متن مركبتك والمحطة، ويمكن لحقل الحطام الناتج أن يمحو عشرات الأقمار الصناعية وحتى الأشخاص الموجودين على الأرض. من الواضح أنه لا يوجد ضغط. لعقود من الزمن، نجح مهندسو الفضاء الجوي في الالتحام باستخدام معادلات فيزيائية مشفرة، والطيارين البشريين لتصحيحها. ولكن الآن، هناك ورقة بحثية جديدة، متاحة في نسخة مسبقة من arXiv من باحثين في جامعة ستانفورد، تحاول بناء ذكاء اصطناعي لإجراء سلسلة من “المحاكاة العقلية” التي يمكن أن تغير بشكل جذري كيفية تفاعل المركبات الفضائية المستقبلية مع بعضها البعض.
يُطلق على حلهم اسم نموذج خارج هذا العالم (OWM)، ولكن قبل أن نصل إلى ما هو عليه، من الأفضل أن نلخص كيفية تنقلنا عادةً في مدار أرضي منخفض (LEO). تقليديًا، تستخدم أجهزة كمبيوتر الملاحة نوعًا من الخوارزمية تسمى خوارزمية التوجيه والملاحة والتحكم (GNC). كما أنهم يستفيدون أيضًا من خدعة رياضية أخرى تسمى مرشح كالمان الممتد، والتي تساعدهم في الحصول على البيانات من أجهزة استقبال نظام تحديد المواقع العالمي (GPS) وأجهزة تتبع النجوم، وإخراج دورات عمل حرق الدافع.
لسوء الحظ، مرشحات كالمان سيئة في معالجة الفيديو عالي السرعة. لذلك يلجأ المهندسون إلى تقنيات الرؤية الحاسوبية التقليدية. ومع ذلك، فإنهم أنفسهم يواجهون عقبة كبيرة في الفضاء – فهم هشون للغاية. إذا تألق ضوء الشمس من مصفوفة شمسية، أو تم تغطية جزء من الهدف فجأة بالظل، فسيتم التخلص من خوارزميات الرؤية الحاسوبية هذه تمامًا.
فيديو يشرح كيفية عمل عمليات القرب. الائتمان – المعرفة @ ناسا
يبدو وكأنه مكان مثالي للذكاء الاصطناعي، أليس كذلك؟ اعتقد الباحثون ذلك أيضًا، لذا بدأوا في تطبيق خوارزميات التعلم المعزز (RL) – ذلك النوع المشهور وراء فوز أجهزة الكمبيوتر في لعبة الشطرنج أو دوتا. ومع ذلك، فهم جيدون فقط في التعامل مع السيناريوهات التي تحتوي على مجموعات محددة جدًا من القواعد. قم بتغيير القواعد – مثل قلب أي جانب من محطة الفضاء الدولية (ISS) الذي يعمل به منفذ الإرساء الذي من المفترض أن تتصل به – ولا تعرف الخوارزميات ما يجب فعله.
أدخل “النموذج العالمي”. أفضل طريقة لوصف هذا النوع من الخوارزميات هي من خلال القياس مع لاعب البيسبول (أو الكريكيت). عندما يتحرك لاعب دفاع لالتقاط كرة طائرة، فإنه لا يبدأ على الفور في حل المعادلات التفاضلية الجزئية في رأسه – بل لديه محاكاة ذهنية تتنبأ بالمكان الذي ستهبط فيه الكرة. تعتمد هذه المحاكاة الذهنية على إشارات بصرية سابقة، ولكن من الجدير بالذكر أنها لا تتضمن الكثير من الحسابات المباشرة.
في عالم التعلم الآلي، “النموذج العالمي” هو نوع من بنية الذكاء الاصطناعي التي تتعلم الفيزياء الأساسية للبيئة التي تتفاعل معها مباشرة من التجربة وليس من المعادلات المبرمجة مباشرة فيها، أو يتم تحديثها بناءً على خوارزمية تعزيز محددة. يستخدم نموذج Stanford OWM هذه الفكرة “للحلم” بالعشرات من العقود المستقبلية المحتملة، ويتحكم في مخرجات النظام “للخطوة” نحو مستقبل الحلم هذا.
عرض عمليات Redezvous القائمة على الرؤية أثناء العمل. الائتمان – قناة يوتيوب مختبر الروبوتات الفضائية
والأهم من ذلك، أنه بدلاً من مجرد التخمين، فهو يقيس احتمالية النتيجة. يعد هذا اليقين أمرًا أساسيًا لضمان قدرة الذكاء الاصطناعي على الاستجابة للمواقف غير المتوقعة أو تعديل المخرجات عندما لا يتم تحقيق بعض نتائجها تمامًا.
ومع ذلك، ظل تدريس مثل هذا النموذج هو التحدي الأكبر، حيث يتطلب النموذج العالمي مئات الآلاف من رحلات المحاكاة. قد يستغرق القيام بذلك على وحدة المعالجة المركزية للكمبيوتر التقليدية أسابيع. لذلك توصل الباحثون إلى مكتبة أطلقوا عليها اسم AstroJAX، وهي مصممة للعمل على وحدات معالجة الرسومات (GPUs)، على غرار ما تم تدريب نماذج الذكاء الاصطناعي المبكرة على العمل عليه، ولكنها كانت مخصصة في الأصل للاستخدام في أجهزة كمبيوتر ألعاب الفيديو.
كان أداء الخوارزمية الناتجة عن هذا الجهد مثيرًا للإعجاب – حيث تطلب نموذج OWM 500000 تكرارًا فقط لإتقان مناورات الالتحام، في حين تطلب نظام RL المشابه 25000000 تبديل. كان أداء نموذج OWM أفضل أيضًا عندما طُلب منه الالتحام في ميناء لرسو السفن لم يسبق له مثيل على محطة الفضاء الدولية، وكان أكثر قدرة على التعامل مع المواقف غير المتوقعة – مثل عندما قام الباحثون عن عمد بإدخال كبسولة راسية في منفذ الإرساء الذي كان من المفترض أن يتفاعل معه الذكاء الاصطناعي.
من المسلم به أنه لا يزال هناك طريق طويل لنقطعه في تطوير هذا البرنامج. عبر جميع منافذ الإرساء على محطة الفضاء الدولية، نجح النموذج في الالتحام بها بنسبة 53% فقط من الوقت – على الرغم من أنه ينبغي مقارنتها بمعدل نجاح خوارزمية RL البالغ 29%. ومع ذلك، بدت العمليات عن قرب صعبة بالنسبة لـ OWM – على الأرجح بسبب الترجيح العالي لعقوبة الاصطدامات، والتي ذكر المؤلفون أنه يمكن تعديلها في التكرارات المستقبلية.
من المحتمل أن يستغرق الأمر بعض الوقت قبل أن نرى الذكاء الاصطناعي الآلي بالكامل يتحكم في تسلسل الالتحام – وربما أطول بكثير قبل أن يتحكم المرء في أي شيء مع البشر على كلا الطرفين. ولكن مع تزايد عدد الأقمار الصناعية التي تحتاج إلى صيانة أو إخراجها من مدارها، واحتمال وجود عدد أكبر من الأشخاص في الفضاء نفسه في العقود المقبلة، فهي مسألة وقت فقط قبل أن نسمح للروبوت بأخذ عجلة القيادة. أو التحكم بالدفع، في هذه الحالة.
يتعلم أكثر:
د. إيدي وآخرون – النماذج العالمية للديناميكا الفلكية المعجلة بوحدة معالجة الرسومات لعمليات التقاء المركبات الفضائية وعمليات القرب
UT – نظرة مذهلة على محطة الفضاء الدولية واكتشاف الالتحام – من الأرض!
UT – يرسو التقدم مع محطة الفضاء الدولية
UT – ترسو سفينة الشحن مع المحطة الفضائية
مقابلة+
◀
أحدث فيديو لدينا – مجانًا على Patreon
قد يحدث الجانب البعيد من التلسكوب الراديوي للقمر في وقت أقرب مما تعتقد
الطبعة الموسعة: خالية من الإعلانات، مع محتوى إضافي. المشاهدة مجانية – لا حاجة إلى حساب.
◀ مشاهدته مجانًا